Polski
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






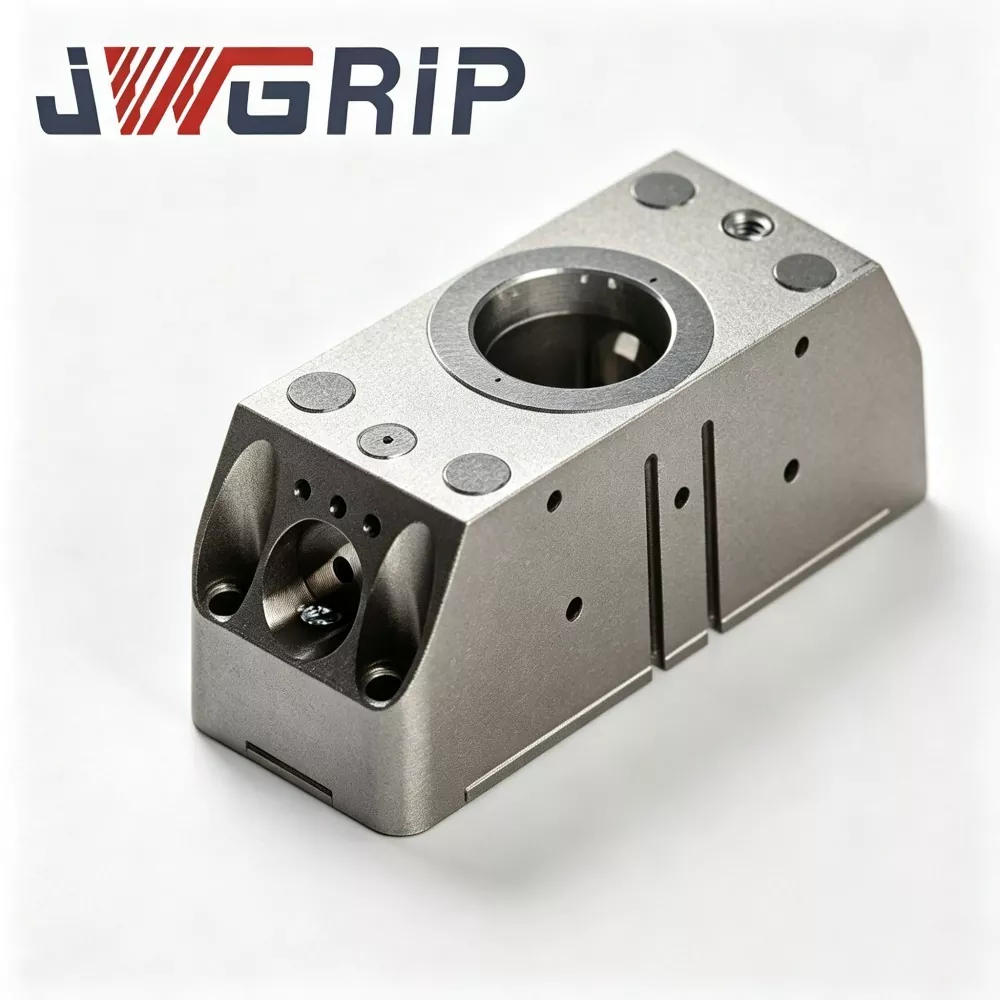
Moduł chwytaka robota N160 do szybkiej wymiany
JWGRIP jest profesjonalnym producentem i dostawcą modułu chwytaka robota N160 do szybkiej wymiany w Chinach, obsługującym zamówienia zbiorcze i zapewniającym prawdziwą cenę fabryczną dla globalnych partnerów projektów automatyzacji. Jest to nowo zmodernizowany, zintegrowany moduł wykonawczy robota na końcu ramienia, specjalnie zaprojektowany dla nowoczesnych, elastycznych, bezzałogowych linii produkcyjnych. Innowacyjna integracja pneumatycznego chwytaka równoległego i interfejsu szybkiej wymiany robota w jednym modułowym korpusie eliminuje potrzebę stosowania oddzielnych tarcz szybkiej wymiany i niezależnego montażu chwytaka, nie wymagając dodatkowych wielowarstwowych kołnierzy łączących ani akcesoriów przejściowych.
W tym wysokowydajnym module chwytaka robota N160 do szybkiej wymiany zastosowano obudowę ze stopu aluminium lotniczego o wysokiej wytrzymałości i rdzeń blokujący z hartowanej stali stopowej, charakteryzujący się wyjątkową trwałością i stabilnymi parametrami mechanicznymi. Porzucając tradycyjną dzieloną, łączoną strukturę, skutecznie redukuje skumulowane błędy pozycjonowania spowodowane wielowarstwowym połączeniem i odchyleniami podczas montażu na miejscu. Moduł przeszedł miliony cyklicznych testów zmęczeniowych i jest w pełni zgodny z normami bezpieczeństwa mechanicznego CE, utrzymując długoterminową stabilną pracę w scenariuszach cyklicznego chwytania i przełączania o wysokiej częstotliwości.
Wykończone pełnymi wewnętrznymi procedurami produkcyjnymi, w tym kontrolą surowców, precyzyjną obróbką CNC, próżniową obróbką cieplną, hartowaniem powierzchniowym i cykliczną weryfikacją przy pełnym obciążeniu, każde urządzenie zapewnia stałą, wysoką jakość. Ma szerokie zastosowanie w montażu nowych komponentów energetycznych, transporcie małych części samochodowych, precyzyjnym chwytaniu detali 3C i sortowaniu komponentów urządzeń gospodarstwa domowego. Obsługując zakup próbny pojedynczej jednostki i współpracę przy zamówieniach na duże partie, jest wyposażony w pełne dane rysunkowe 2D/3D, wskazówki dotyczące instalacji i zdalną pomoc techniczną, co znacznie zmniejsza obciążenie montażem i kalibracją na miejscu oraz skraca cykl renowacji inteligentnych elastycznych linii produkcyjnych dla dyskretnych przedsiębiorstw produkcyjnych.
Zintegrowane uzasadnienie projektu modułu
W miarę przesuwania się produkcji w stronę trybu produkcji wielu odmian i małych partii, bardziej zautomatyzowane linie produkcyjne wymagają jednego robota przemysłowego do wykonywania wielu zadań chwytania.
Tradycyjnie integratorzy systemów kupują oddzielnie tarczę szybkiej wymiany i chwytak pneumatyczny, a następnie montują je razem na kołnierzu robota podczas uruchamiania w terenie.
To rozwiązanie niesie ze sobą wiele ukrytych problemów:
1. Wiele współpracujących kołnierzy nakłada się na siebie tolerancje wymiarowe, pogarszając ogólną dokładność powtarzalnego pozycjonowania.
2. Odsłonięte zewnętrzne przewody powietrzne ulegają uszkodzeniom wskutek tarcia podczas częstych cykli wymiany narzędzi.
3. Dużą ilość godzin pracy poświęca się na montaż i kalibrację na miejscu.
Moduł chwytaka robota N160 do szybkiej wymiany został opracowany w celu rozwiązania wyżej wymienionych praktycznych problemów. JWGRIP integruje mechanizm szybkiej wymiany, kanał obwodu gazowego i równoległe szczęki chwytające w jednym kompaktowym module.
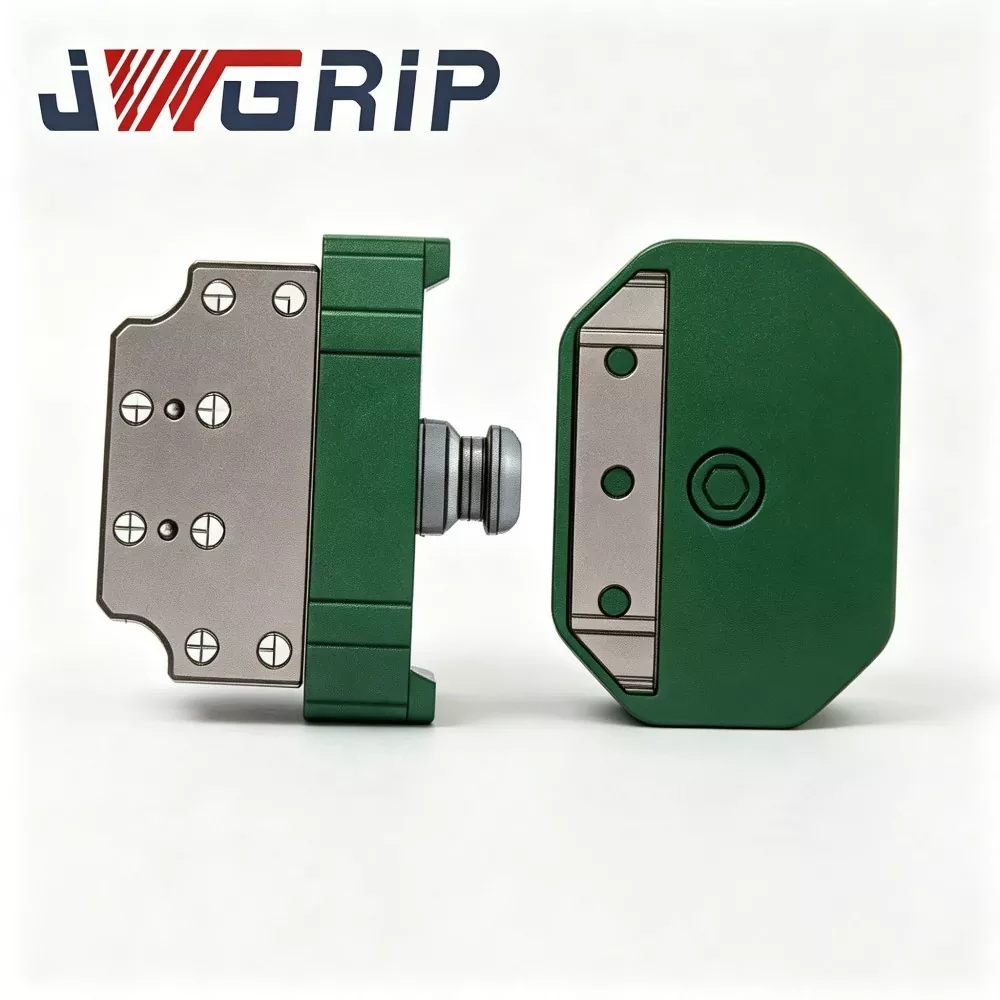
Cały zestaw dzieli się na:
① Podstawa po stronie robota (zamontowana na stałe na kołnierzu robota)
② Wymienny moduł chwytaka po stronie narzędzia
Po jednorazowym zamontowaniu podstawy po stronie robota na kołnierzu robota, robot może zakończyć automatyczną wymianę narzędzi poprzez dokowanie różnych modułów po stronie narzędzia bez konieczności ponownego demontażu kołnierzy na miejscu.
Standardowy moduł szybkowymiennego chwytaka robota N160 dostępny w magazynie obejmuje wiele stopni siły chwytania, które mogą odpowiadać większości popularnych sześcioosiowych robotów przemysłowych i robotów współpracujących. W przypadku projektów o warunkach specjalnych można aktywować usługi niestandardowe i usługi OEM. Niezależnie od tego, czy chodzi o zakup próbny w małych partiach, czy zamówienie zbiorcze, klienci mogą uzyskać wsparcie w zakresie cen fabrycznych za pośrednictwem naszego fabrycznego kanału dostaw bezpośrednich.
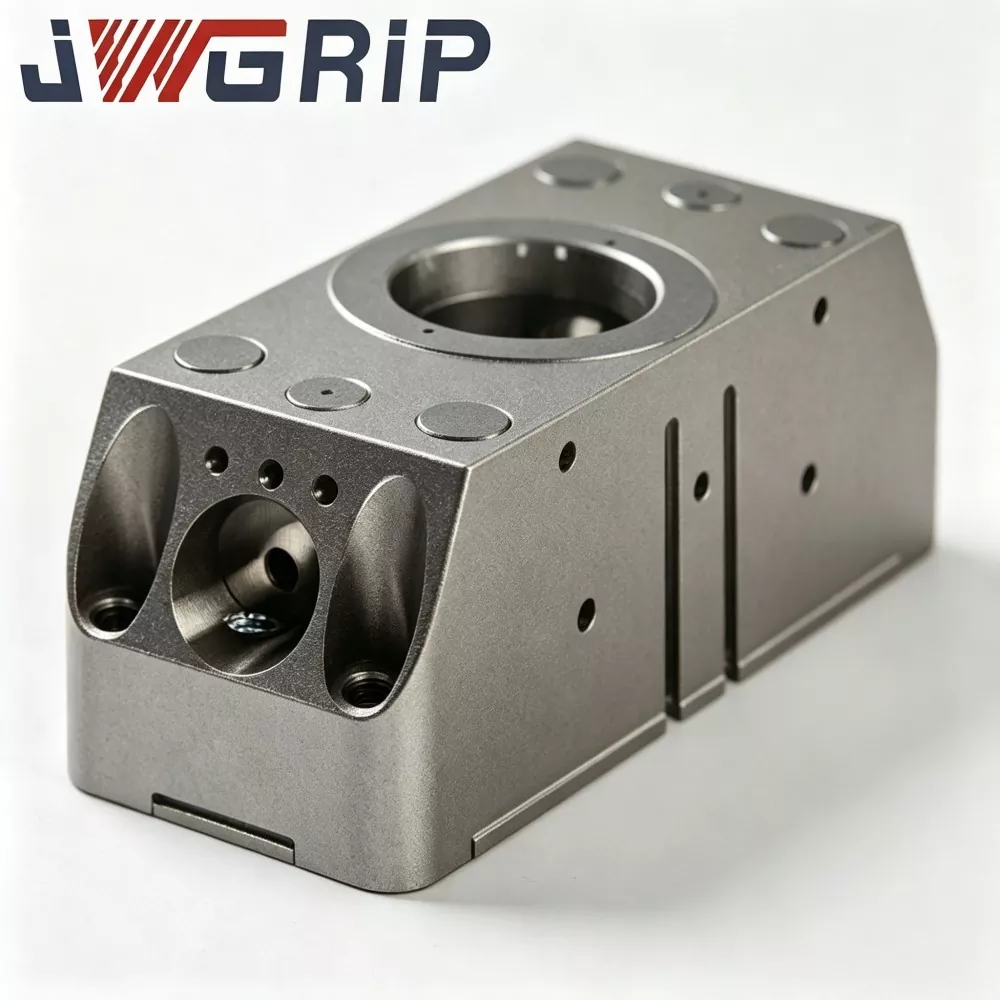
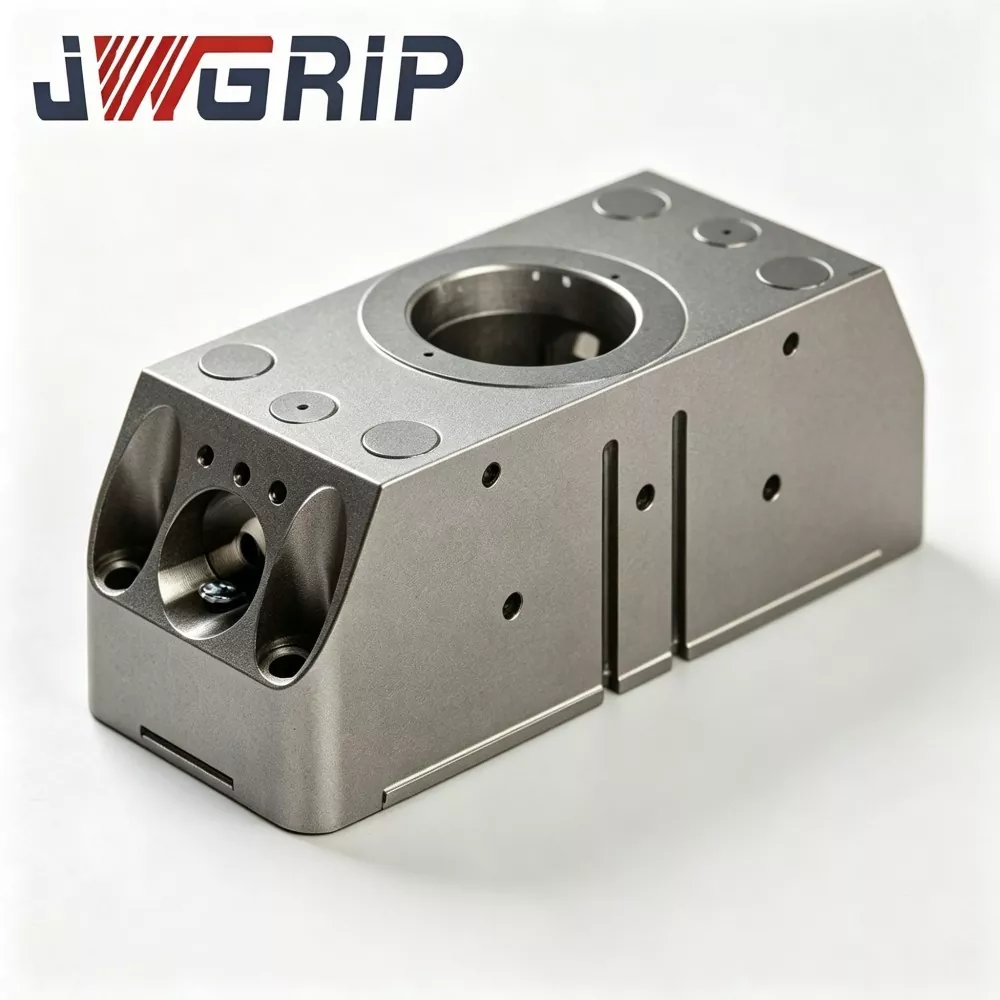
Definicja produktu i skład podstawowy
Moduł chwytaka robota N160 do szybkiej wymiany to zintegrowany efektor końcowy robota, który organicznie łączy interfejs szybkiej wymiany robota i równoległy chwytak pneumatyczny. W przeciwieństwie do dyskretnych komponentów, które wymagają wtórnego montażu na miejscu klienta, każdy moduł chwytaka robota N160 do szybkiej wymiany kończy się montażem, debugowaniem obwodu powietrznego i cyklicznym testem wydajności w fabryce JWGRIP przed dostawą.
Podział składu rdzenia:
1. Podstawa główna po stronie robota i przymocowana na stałe do kołnierza wyjściowego robota. Zawiera: - Pneumatyczny kanał wlotowy - Mechaniczny blokujący zespół napędowy - Wbudowany czujnik sprzężenia zwrotnego stanu
Ten element pozostaje zamontowany na ramieniu robota bez częstego demontażu.
2. Moduł chwytaka podrzędnego po stronie narzędzia Wymienna jednostka robocza, zawierająca: - Współpracujące koło zębate blokujące ze stopu - Otwory na kołki ustalające o wysokiej precyzji - Wbudowane wewnętrzne kanały gazowe - Równoległe szczęki chwytające
Można przygotować wiele zestawów modułów po stronie narzędzia o różnych profilach szczęk, sile chwytania i skoku dla różnych detali.
Przepływ pracy:
Kiedy robot przemieszcza się do stanowiska podpórki narzędzi, sprężone powietrze napędza mechaniczną przekładnię blokującą wewnątrz podstawy po stronie robota, aby sprzęgnąć się z zestawem przekładni po stronie narzędzia. - Wysokoprecyzyjne kołki ustalające zapewniają wysoką dokładność pozycjonowania - Wewnętrzne kanały gazowe kompletne połączenie pneumatyczne do napędzania chwytaka - Czujnik przekazuje w czasie rzeczywistym sygnał blokowania-odblokowania z powrotem do sterownika robota w celu realizacji sterowania blokadą bezpieczeństwa
Wielu producentów modułów szybkowymiennych chwytaków robota N160 dostarcza wyłącznie oddzielne części zamienne, pozostawiając montaż i kontrolę tolerancji integratorom. Nasz zintegrowany projekt przenosi większość zagrożeń związanych z montażem na zakładowe ogniwa produkcyjne, zmniejszając niepewność w przypadku projektów użytkownika końcowego.
Podstawowa wydajność i cechy strukturalne
1. Zintegrowana struktura modułowa minimalizująca kumulację tolerancji
Zaawansowany moduł szybkiej wymiany chwytaka robota N160 eliminuje pośredni kołnierz przejściowy pomiędzy tarczą szybkiej wymiany a chwytakiem. Kluczowe dopasowane powierzchnie są przetwarzane i kalibrowane w fabryce. Dokładność powtarzania pozycjonowania po dokowaniu może osiągnąć ≤ ± 0,010 mm, zapewniając stabilną precyzję chwytania w scenach montażu o wysokiej precyzji.
2. Wbudowana mechaniczna samoblokująca i elektryczna blokada sygnału
Spełniają wymagania bezpieczeństwa mechanicznego CE. Nawet jeśli źródło sprężonego powietrza zostanie przypadkowo odcięte w trakcie pracy, mechaniczne zęby blokujące nadal utrzymują stan zazębienia, aby zapobiec upuszczeniu modułu po stronie narzędzia. Robot może wykonać polecenie ruchu dopiero po otrzymaniu sygnału zwrotnego „całkowitego zablokowania” z czujnika, realizując zabezpieczenie warsztatów bezzałogowych.
3. Wbudowany układ wewnętrznego obwodu gazowego
Kanały gazowe są osadzone w obudowie modułu zamiast zewnętrznych odsłoniętych rurek. - Zmniejsza ryzyko ścierania rurociągu spowodowane częstymi ruchami zmiany narzędzia - Obniża prawdopodobieństwo awarii spowodowanej wyciekiem powietrza i poluzowaniem połączeń w długoterminowej produkcji cyklicznej
4. Łatwa w utrzymaniu modułowa konstrukcja części zużywalnych
Kluczowe elementy eksploatacyjne, w tym pierścienie uszczelniające, prowadzące bloki ślizgowe i tuleje kołków ustalających, mają niezależną konstrukcję modułową. Podczas regularnej konserwacji użytkownicy wymieniają jedynie lokalne części zużywalne, bez odłączania całego modułu od kołnierza robota. Skraca czas przestojów konserwacyjnych sprzętu.
5. Szeroka kompatybilność i elastyczne wsparcie niestandardowe
Standardowy moduł chwytaka robota N160 dostępny w magazynie dostosowuje się do większości popularnych robotów przemysłowych i robotów współpracujących. W przypadku specjalnego kształtu szczęk, bardzo dużego skoku, specjalnego układu otworów montażowych lub wymagań antykorozyjnych można zrealizować usługi niestandardowe i OEM.
6. Ścisła weryfikacja fabryczna przed dostawą
Jako profesjonalny dostawca modułu szybkowymiennego chwytaka robota N160, każdy gotowy produkt musi przejść: wykrywanie siły chwytania, kontrolę szczelności, tysiąckrotny test cyklicznego blokowania-odblokowywania oraz otwierania i zamykania chwytaka
Weryfikacja jakości
1. Kontrola przychodzącego surowca
Badanie składu chemicznego i twardości prętów surowych ze stopów aluminium i stali stopowych; odrzucić niekwalifikowany surowiec.
2. Obróbka zgrubna i wykańczająca CNC
Obudowa procesowa, przekładnia blokująca, podstawa szczęki i elementy ustalające. Ścisła kontrola tolerancji wymiarów.
3. Próżniowa obróbka cieplna i obróbka powierzchni
Hartowany i odpuszczany rdzeń blokujący i kołek ustalający ze stali stopowej w celu uzyskania wyższej twardości i odporności na zużycie; obudowa ze stopu aluminium, anodowana na twardo.
4. Szlifowanie precyzyjne
W przypadku kluczowych powierzchni odniesienia i otworów na kołki należy zagwarantować chropowatość powierzchni i tolerancję wymiarową.
5. Procedura montażu
Zmontuj zespół blokujący, przesuwne części prowadzące, pierścienie uszczelniające i wbudowany czujnik, wykonaj kompletny układ wewnętrznego obwodu gazowego.
6. Wstępny test półproduktu
Kontrola szczelności, kalibracja siły chwytania, debugowanie działania i weryfikacja sprzężenia zwrotnego.
7. Badanie zmęczenia cyklicznego obciążenia
Każdy ukończony moduł szybkiej wymiany chwytaka robota N160 wykonuje tysiące cykli blokowania-odblokowywania oraz otwierania-zamykania chwytaka pod symulowanym obciążeniem roboczym. Produkty, które się nie powiodą, zostaną przerobione.
8. Kontrola końcowa, oznaczenie numeru seryjnego i magazynowanie
Kwalifikujące się produkty stają się modułem szybkowymiennego chwytaka robota N160 i znajdują się w magazynie.
Scenariusze zastosowań wielobranżowych
1. Montaż komponentów nowej energii
Układanie ogniw akumulatorowych, obsługa modułów, montaż złączy. Zintegrowana konstrukcja modułu pozwala uniknąć nakładania się tolerancji, zapewniając precyzyjną pozycję chwytania wysokowartościowych komponentów nowej energii.
2. Obsługa małych części motoryzacyjnych
Drobne elementy silnika, elementy złączne, plastikowe części wewnętrzne. Szybka, automatyczna wymiana narzędzi obsługuje linie montażowe samochodów w różnych seriach.
3. Precyzyjne chwytanie przedmiotu obrabianego 3C
Elementy telefonów komórkowych, obudowy notebooków, złącza elektroniczne. Dokładność powtarzalnego pozycjonowania ≤±0,010 mm spełnia wymagania dotyczące wysokiej precyzji montażu 3C.
4. Sortowanie komponentów AGD
Obudowy z tworzyw sztucznych, wsporniki metalowe, elementy silnika. Wiele modułów po stronie narzędzia z różnymi profilami szczęk dostosowuje się do różnych geometrii części sprzętu gospodarstwa domowego.
5. Ogólne elastyczne stacje automatyki
Różnorodne linie produkcyjne małych partii wymagające jednego robota do obsługi wielu typów części. Wstępnie zmontowany zintegrowany moduł znacznie skraca cykl uruchomienia stacji.
Kluczowe punkty dotyczące instalacji i uruchomienia
1. Zamontuj główną podstawę po stronie robota na kołnierzu robota; dokręcić śruby mocujące ściśle według wartości momentu obrotowego podanych w oficjalnej dokumentacji. Unikaj dokręcania z nadmiernym momentem obrotowym, który może spowodować mikrodeformację korpusu podstawowego.
2. Przygotuj stanowisko podpórki narzędziowej do umieszczenia bezczynnych modułów chwytaków po stronie narzędzia. Gwarancja dokładności pozycjonowania podpórki narzędziowej w celu zapewnienia stabilnego automatycznego dokowania.
3. Kompletne połączenie obwodu pneumatycznego dla podstawy po stronie robota; zamontować regulator ciśnienia filtra powietrza z przodu wlotu sprężonego powietrza. Ustabilizować robocze ciśnienie powietrza w zakresie 0,5-0,7 MPa.
4. Podłącz kabel sygnału czujnika do portu IO sterownika PLC robota; zweryfikować logikę sygnału sprzężenia zwrotnego o stanie blokady; skonfiguruj logikę blokady ruchu robota: robot nie będzie wykonywał ruchu z dużą prędkością, jeśli nie otrzyma sygnału „całkowitego zablokowania”.
5. Przeprowadź ręczną symulację dokowania w trybie impulsowym przed produkcją w cyklu automatycznym. Sprawdź płynność dokowania, szczelność i poprawność sprzężenia zwrotnego sygnału. Wyeliminuj ryzyko zakłóceń mechanicznych.
6. Skompiluj podprogramy zmiany narzędzi w programie robota; określić bezpieczną odległość zbliżania się i parametry prędkości dokowania. Unikaj szybkich, twardych kolizji pomiędzy modułem głównym i modułem podrzędnym.
Zakupy i ocena projektu
Podstawowa wartość modułu szybkowymiennego chwytaka robota JWGRIP N160:
① Zintegrowana konstrukcja z jednym korpusem, łącząca interfejs szybkiej wymiany i równoległy chwytak, eliminująca gromadzenie się tolerancji kołnierza pośredniego
② ≤±0,010 mm dokładność powtarzalnego pozycjonowania
③ Mechaniczny samoblokujący + podwójny mechanizm zabezpieczający z sygnałem elektrycznym, zgodny z CE
④ Wbudowany układ wewnętrznego obwodu gazowego, zapobiegający ścieraniu rur zewnętrznych
⑤ Modułowe wymienne części eksploatacyjne, niskie koszty konserwacji
⑥ Matryca produktów o różnej sile chwytu, kompatybilna z głównymi robotami przemysłowymi i robotami współpracującymi
⑦ Własna, pełnoprocesowa produkcja, ścisła cykliczna weryfikacja przed dostawą
Rozwiązuje kluczowe wąskie gardła stacji automatyki:
Tolerancja skumulowana od dzielonej tarczy szybkiej wymiany + zespołu chwytaka
Długi czas montażu i kalibracji na miejscu
Zewnętrzne ścieranie przewodu powietrznego i awaria nieszczelności powietrza
Ryzyko bezpieczeństwa w przypadku upuszczenia narzędzia w przypadku utraty dopływu powietrza
Wysokie koszty konserwacji ze względu na niemodułowe części zużywalne
Przypomnienia dotyczące oceny projektu:
1. Potwierdź rzeczywisty wymiar kołnierza robota i wymagane obciążenie znamionowe (uwzględnij dynamiczne obciążenie udarowe, a nie tylko statyczny ciężar chwytaka + przedmiotu obrabianego). Zarezerwuj odpowiedni margines bezpieczeństwa.
2. Wyjaśnij wymagania dotyczące klasy siły chwytania, skoku otwarcia szczęk i profilu szczęk dla docelowych przedmiotów obrabianych.
3. Sprawdź jakość warsztatowego źródła sprężonego powietrza i stabilność ciśnienia; zalecamy kombinację filtra powietrza z regulatorem ciśnienia w przypadku znacznych wahań ciśnienia.
4. Potwierdź stan zasobu IO robota-PLC pod kątem odbioru sygnału stanu blokady. JWGRIP zapewnia bezpłatną dokumentację interfejsu elektrycznego.
5. Standardowe wersje magazynowe zapewniają szybką dostawę; zastosuj usługę niestandardową/OEM dla wymagań dotyczących specjalnego kołnierza, specjalnego stopnia uszczelnienia (modernizacja IP), specjalnego profilu szczęk lub wymagań dotyczących bardzo dużego skoku.
Często zadawane pytania
P1: Czy moduł szybkiej wymiany chwytaka robota N160 umożliwia w pełni automatyczną wymianę narzędzi bez ręcznego demontażu śrub?
Tak. Moduł chwytaka robota N160 do szybkiej wymiany reaguje na pneumatyczny sygnał sterujący z systemu robota i automatycznie kończy blokowanie-odblokowywanie. Logikę wymiany narzędzi można zintegrować z programem robota. Regał do przechowywania narzędzi do umieszczania nieużywanych modułów narzędziowych należy przygotować na miejscu.
P2: Czy przy każdej wymianie modułów po stronie narzędzia potrzebna jest ponowna kalibracja współrzędnych na dużą skalę?
Przy prawidłowych warunkach montażu powtarzalna dokładność pozycjonowania ≤±0,010 mm. Ponowna kalibracja na dużą skalę nie jest konieczna; drobne regulacje można zakończyć podczas pierwszego uruchomienia.
P3: Mój kołnierz robota jest niestandardowy. Czy mogę zastosować moduł szybkiej wymiany chwytaka robota N160?
Dostępne w magazynie modele modułu chwytaka robota N160 pasują do popularnych kołnierzy robotów. W przypadku niestandardowego interfejsu, usługi niestandardowe i OEM mogą modyfikować kołnierz montażowy zgodnie z rysunkami klienta.
P4: Co się stanie, jeśli dopływ powietrza zostanie przypadkowo odcięty podczas ruchu robota?
Wbudowana mechaniczna konstrukcja samoblokująca. Nawet sprężone powietrze znika, a zęby blokujące nadal się zazębiają, aby zapobiec upuszczeniu modułu po stronie narzędzia. Akcja odblokowania może zostać uruchomiona tylko wtedy, gdy jednocześnie występuje sygnał odblokowania i prawidłowe ciśnienie powietrza.
P5: Jaki cykl konserwacji należy wykonać w przypadku modułu szybkowymiennego chwytaka robota N160?
W przypadku ciągłej produkcji 24-godzinnej należy sprawdzać części eksploatacyjne co 250 000 cykli, czyścić powierzchnię odniesienia i dodawać smar przeciwzużyciowy. Skróć okresy między konserwacjami w warsztatach o dużym zapyleniu.
P6: Czy moduł szybkiej wymiany chwytaka robota N160 może pracować w warsztacie narażonym na zachlapania?
Wersja standardowa osiąga stopień IP53, nadający się do zwykłego warsztatu. W przypadku środowiska narażonego na zachlapania, o wysokiej wilgotności i lekko korozyjnego wybierz dostosowany moduł chwytaka robota N160 do szybkiej wymiany z ulepszonym uszczelnieniem i powłoką antykorozyjną.
Wyślij zapytanie
Informacje kontaktowe
-
Adres
Nr 44, Daning Entrepreneurship Road, miasto Humen, miasto Dongguan, prowincja Guangdong, Chiny
-
Tel
-
E-mail
Zapraszamy do przesłania zapytania do JWGRIP. Nasz profesjonalny zespół techniczny i sprzedażowy zapewni bezpłatny dobór opraw, indywidualny projekt rozwiązania i dokładną wycenę.
Zalecenia dotyczące wiadomości