Polski
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






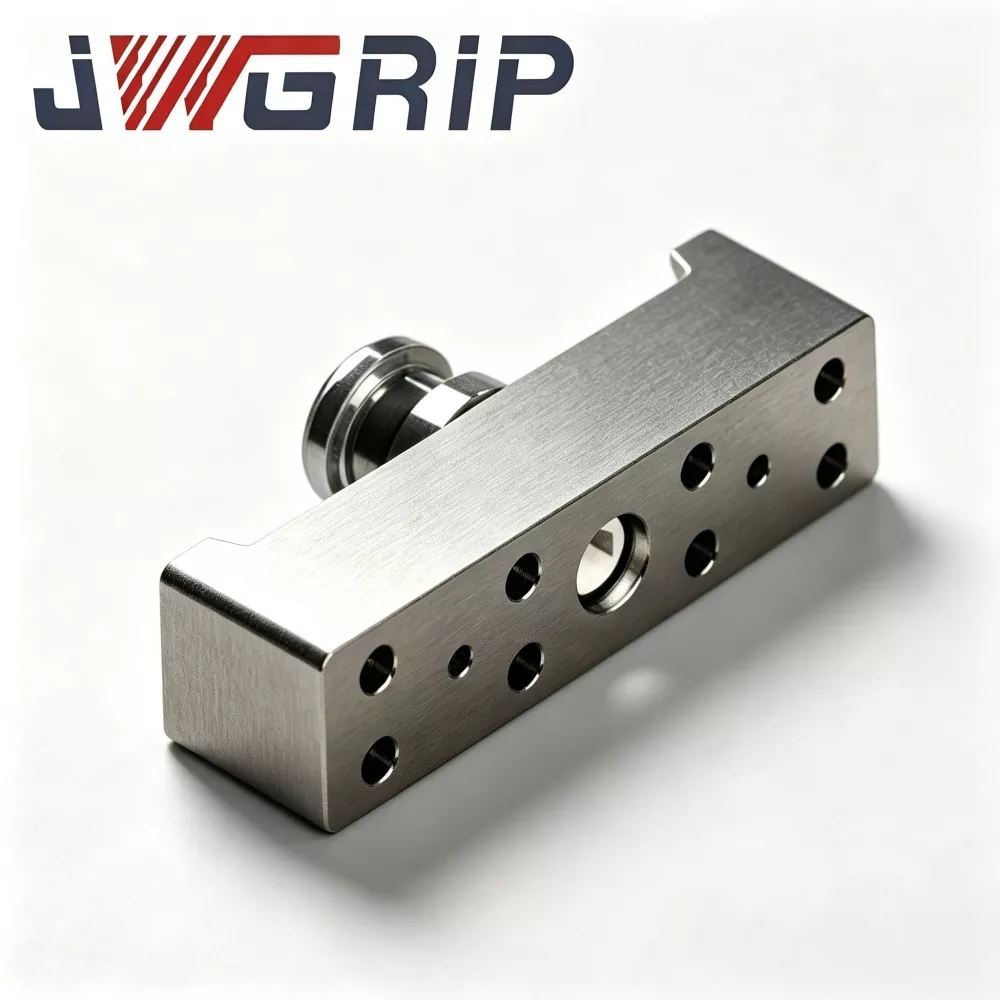
Szybkozłącze podajnika chwytaka robota
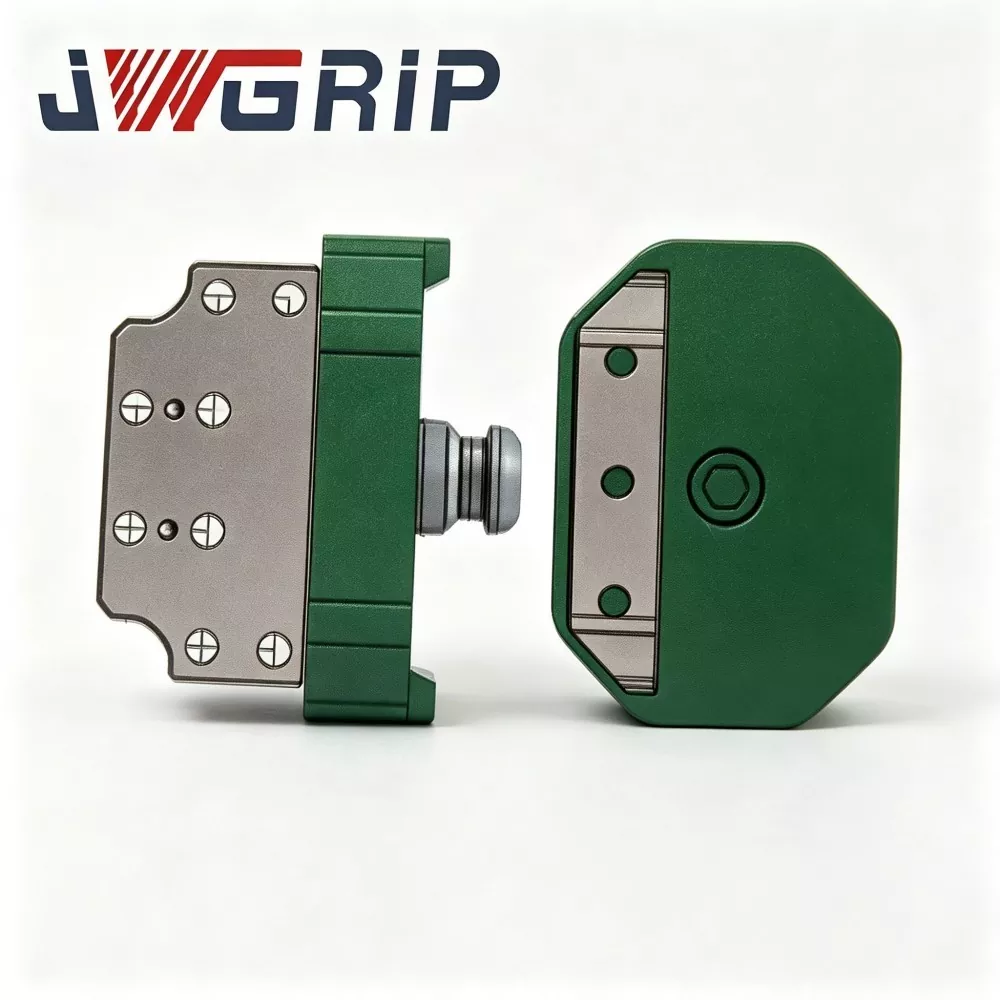
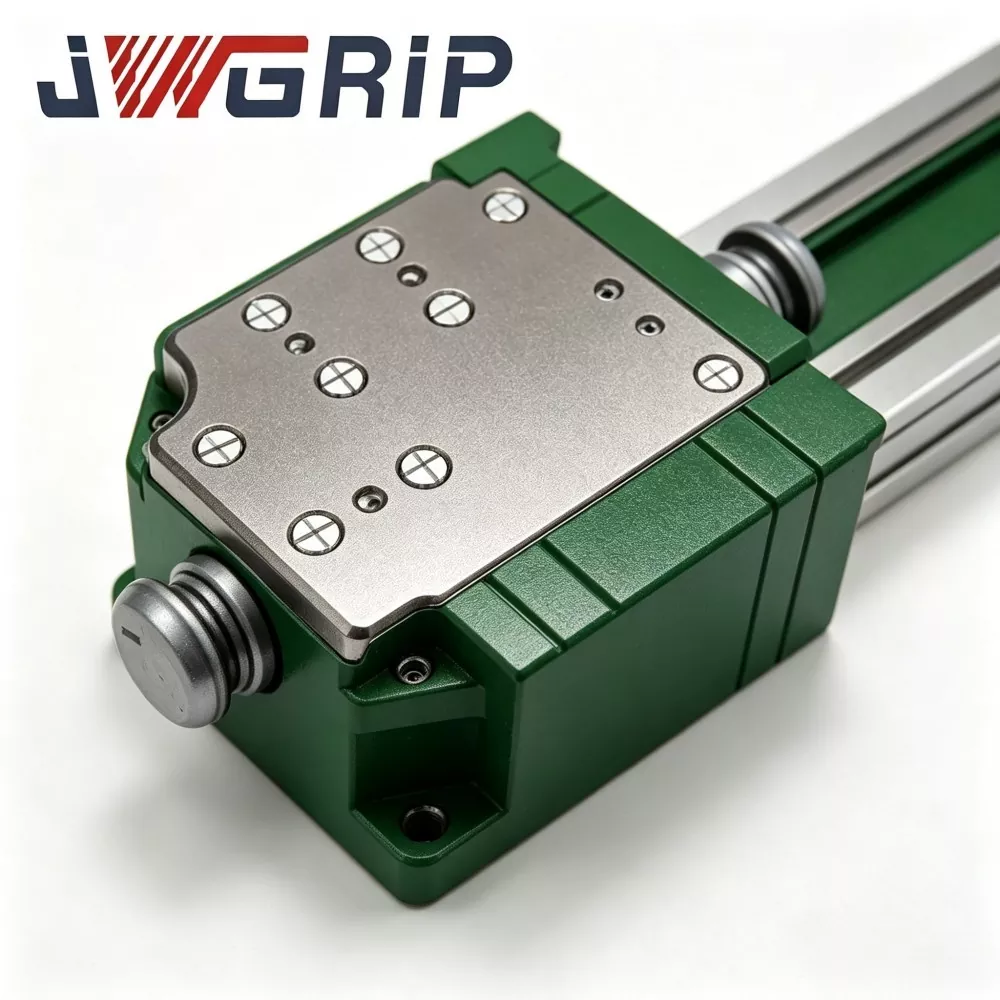
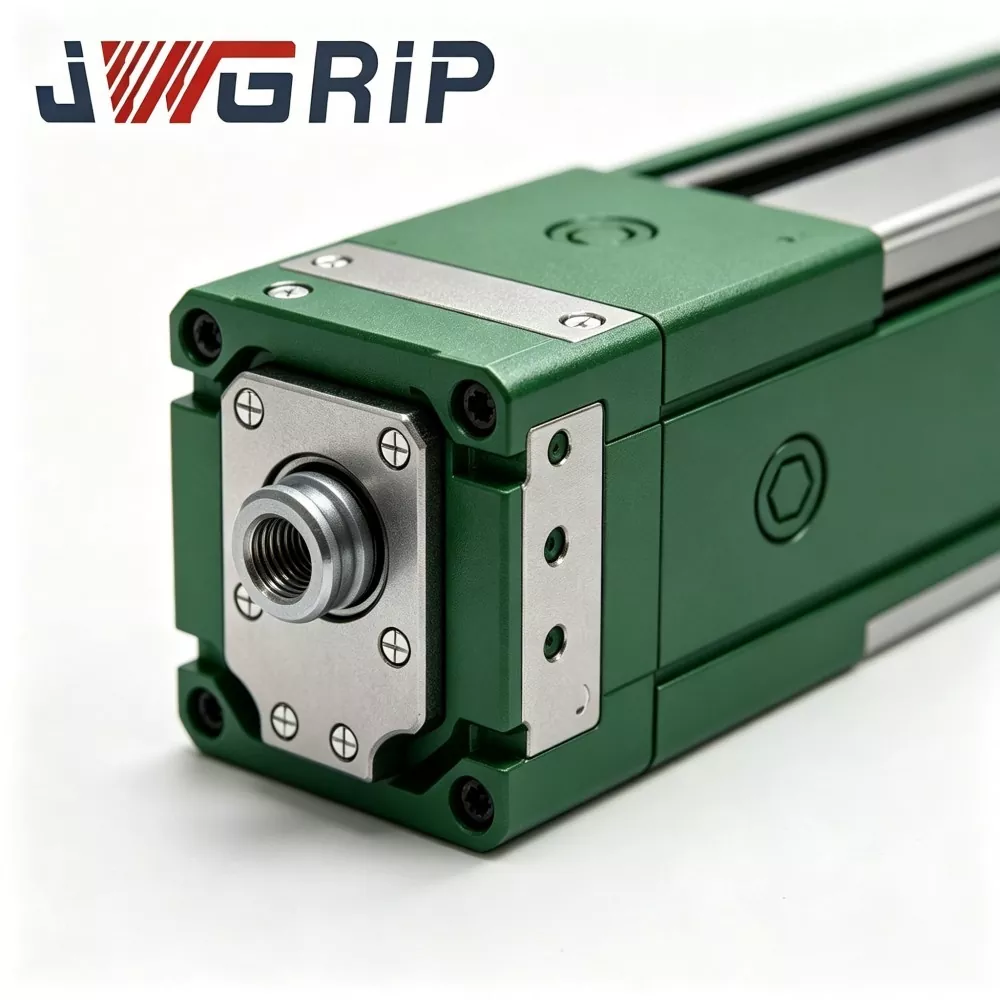
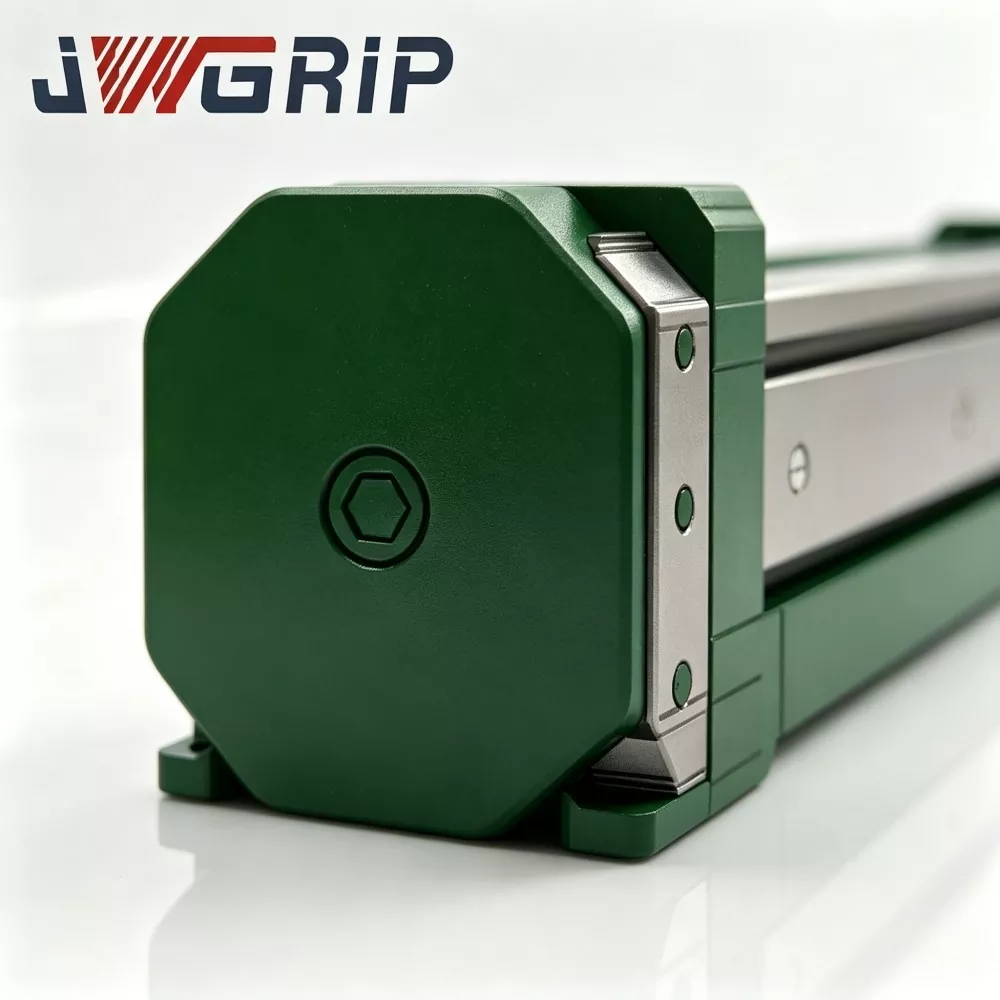
JWGRIP jest producentem i dostawcą profesjonalnego szybkozłącza chwytaka robota w Chinach. Jest to zaawansowany, zintegrowany komponent przełączający robota, specjalnie zaprojektowany dla elastycznych, bezzałogowych, zautomatyzowanych linii produkcyjnych. Integruje konfigurację konstrukcyjną ze stali stopowej o wysokiej wytrzymałości i proces precyzyjnego szlifowania w jednym urządzeniu, realizując w pełni automatyczne przełączanie narzędzi robota bez ręcznej interwencji podczas wymiany chwytaków, tac i innych narzędzi końcowych.
To wysokowydajne szybkozłącze podajnika chwytaka robota charakteryzuje się bardzo niskim błędem powtarzalnego pozycjonowania, doskonałym działaniem przeciwzmęczeniowym i wyjątkowo długą żywotnością, a także obsługuje sprzężenie zwrotne sygnału automatycznego blokowania i odblokowywania, aby spełnić wymagania inteligentnej pracy w produkcji bezzałogowej. Ściśle produkowane poprzez kontrolę surowców, precyzyjną obróbkę CNC, profesjonalną obróbkę cieplną i proces hartowania powierzchniowego, każde sprzęgło przechodzi kompleksowe testy wydajności gotowego produktu i ciągłą weryfikację obciążenia cyklicznego, zgodnie z normami bezpieczeństwa mechanicznego CE.
Zapewnia stabilną i stałą wydajność mechaniczną w długoterminowych scenariuszach przełączania cyklicznego. Szeroko kompatybilny z modelami robotów przemysłowych wielu marek, jest szeroko stosowany w montażu nowych akumulatorów energetycznych, produkcji elektroniki 3C, montażu części samochodowych i inteligentnych warsztatach sortowania logistycznego. Wspierając dostarczanie profesjonalnych rysunków technicznych, konsultacje na miejscu i kompletne wskazówki techniczne po sprzedaży, skutecznie skraca cykl wdrażania projektów renowacji elastycznych linii produkcyjnych robotów dla globalnych klientów przemysłowych.
Wprowadzenie do podstawowego mechanizmu roboczego
Szybkozłącze robota do szybkiej wymiany chwytaka to dedykowany komponent interfejsu szybkiej wymiany po stronie robota, używany głównie do szybkiego przełączania między modułami chwytaków robota a modułami tac przenoszących materiał.
Bez tego złącza każda zamiana tacy na chwytak wymaga zatrzymania linii produkcyjnej, ręcznego usunięcia śrub, ustawienia punktu odniesienia i kalibracji współrzędnych. Pojedyncza wymiana narzędzia może zająć 10–30 minut i znacznie zmniejszyć ogólną efektywność sprzętu (OEE) zautomatyzowanych linii.
Sprzęgło składa się z dwóch zespołów rdzeniowych:
1. Podstawa po stronie robota (strona główna): przymocowana na stałe do kołnierza robota.
2. Adapter po stronie narzędzia (strona podrzędna): Montowany oddzielnie na każdym chwytaku i każdej tacy.
Przepływ pracy:
1. Robot przemieszcza się do stacji dokującej i przybliża podstawę po stronie robota do docelowego adaptera po stronie narzędzia (chwytak lub taca).
2. Napędy sprężonego powietrza mają wbudowane mechaniczne zęby blokujące, które włączają się, uzupełniając mechaniczne blokowanie.
3. Wysokoprecyzyjne kołki ustalające i otwory ustalające zapewniają dokładne, powtarzalne pozycjonowanie. Wbudowane kanały pneumatyczne automatycznie łączą obwody gazowe po stronie narzędzia w celu zasilania podciśnienia lub chwytaka pneumatycznego.
4. Czujnik wewnętrzny przesyła w czasie rzeczywistym sygnał stanu zablokowania z powrotem do systemu sterowania robota. Robot wykonuje kolejne zadania manipulacyjne dopiero po otrzymaniu sygnału potwierdzającego „zablokowanie w miejscu”, co zapobiega przypadkowemu upuszczeniu przedmiotu obrabianego na skutek niepełnego zablokowania.
5. Kiedy wymagana jest wymiana narzędzia, robot wysyła sygnał odblokowania; obwód powietrzny uwalnia ciśnienie; mechaniczne rozłączanie zębów; robot oddala się od bieżącego narzędzia i dokuje do następnego docelowego efektora końcowego.
W większości dostępnych na rynku dysków szybkiej wymiany ogólnego przeznaczenia nie ma optymalizacji strukturalnej dla warunków przemiennego obciążenia mieszanego taca-chwytak. Oprzyrządowanie do tac generuje obciążenie mimośrodowe o dużej powierzchni, podczas gdy kompaktowe chwytaki zapewniają skoncentrowane obciążenie; powtarzana naprzemienność przyspiesza ścieranie powierzchni odniesienia. Opierając się na setkach doświadczeń w projektach modernizacji stacji robotów, JWGRIP optymalizuje rozkład obciążenia i konstrukcję zabezpieczającą punkt odniesienia tego sprzęgła, aby utrzymać długoterminową stabilność pozycjonowania w zmiennych cyklach obciążenia mimośrodowego i obciążenia skupionego.
Typowa analiza operacyjnych problemów
Fabryki wdrażające mieszaną obsługę wielu narzędzi (taca + chwytak) za pomocą robotów przemysłowych zwykle napotykają następujące wąskie gardła w przypadku zwykłych rozwiązań szybkiej wymiany:
1. Długie przestoje związane z ręczną zmianą narzędzi Częsty demontaż/montaż śrub, regulacja punktu odniesienia i ponowna kalibracja współrzędnych zajmują dużą część czasu produkcji, zmniejszają OEE i ograniczają wydajność stacji zautomatyzowanych.
2. Wahania dokładności pozycji spowodowane działaniem człowieka. Jakość ręcznego zestrojenia zależy w dużym stopniu od biegłości operatora. Odchylenia położenia kumulują się po wielu cyklach wymiany narzędzi i pogarszają spójność montażu.
3. Zagrożenia bezpieczeństwa w scenariuszach ręcznej wymiany narzędzi Ręczna interwencja w pobliżu ruchomego końca robota stwarza ryzyko obrażeń spowodowanych kolizją podczas powtarzających się operacji wymiany narzędzi.
4. Przedwczesne zużycie powierzchni odniesienia w warunkach obciążenia zmiennego. Tarcze szybkiej wymiany ogólnego przeznaczenia są przeznaczone do efektorów końcowych jednego typu. Zamiana tac o dużym mimośrodowym obciążeniu i chwytaków o skoncentrowanym obciążeniu przyspiesza ścieranie powierzchni ustalającej, co prowadzi do spadku dokładności powtarzalnego pozycjonowania i częstej konserwacji.
5. Niewystarczający mechanizm bezpieczeństwa ze sprzężeniem zwrotnym sygnału. W niektórych tanich jednostkach szybkiej wymiany brakuje informacji zwrotnej o stanie zablokowania w czasie rzeczywistym. Robot może wykonywać ruch w warunkach niepełnego zablokowania i powodować wypadki polegające na upuszczeniu przedmiotu obrabianego.
Szybkowymienne sprzęgło chwytaka-tacki robota JWGRIP rozwiązuje powyższe problemy poprzez pięć podstawowych rozwiązań konstrukcyjnych: dedykowana konstrukcja nośna zoptymalizowana pod kątem mieszanego obciążenia, mechanizm zapobiegający upadkowi z mechaniczną blokadą, sprzężenie zwrotne czujnika stanu blokady w czasie rzeczywistym, wymienialne modułowo części zużywające się, wielostopniowa matryca produktów o obciążeniu znamionowym obejmująca 3–120 kg.
Skład modułu
Szybkozłącze chwytaka robota JWGRIP składa się z sześciu kluczowych modułów funkcjonalnych:
① Zespół podstawy głównej po stronie robota
② Zespół adaptera podrzędnego po stronie narzędzia
③ Zestaw zębów blokujących mechaniczną blokadę (konstrukcja zabezpieczająca przed upadkiem)
④ Wysoce precyzyjny zestaw do pozycjonowania kołków ustalających i otworów ustalających
⑤ Zintegrowany, wbudowany zespół przejścia pneumatycznego
⑥ Czujnik wykrywający stan blokady i moduł wyjściowy sygnału
Opis strukturalny
1. Zespół podstawy głównej po stronie robota Główna podstawa montażowa przymocowana do kołnierza robota; wysokowytrzymała stal stopowa, poddane obróbce odprężającej i precyzyjnie szlifowane kluczowe powierzchnie współpracujące. Przenosi złożone obciążenia dynamiczne przenoszone z efektorów końcowych po stronie narzędzia.
2. Zespół adaptera podrzędnego po stronie narzędzia. Płytka łącząca po stronie narzędzia, instalowana oddzielnie na każdym chwytaku i każdej tacy. Pasuje do bazy głównej pod względem wymiaru dokowania, powierzchni odniesienia i interfejsu obwodu gazowego.
3. Grupa zębów blokujących z blokadą mechaniczną. Zęby blokujące uruchamiane pneumatycznie. Zapewnia pozytywne sprzężenie mechaniczne po zadokowaniu. Nawet jeśli przypadkowo nastąpi awaria zasilania pneumatycznego, blokada mechaniczna pozostaje zablokowana, aby zapobiec upuszczeniu narzędzia, spełniając wymogi bezpieczeństwa pasywnego zgodnego z CE.
4. Wysoko precyzyjny zestaw do pozycjonowania kołków ustalających i otworów ustalających. Precyzyjnie szlifowane kołki ustalające i otwory ustalające gwarantują powtarzalne pozycjonowanie ≤±0,008 mm po każdym dokowaniu. Specjalnie zoptymalizowana tuleja nośna spowalnia zużycie spowodowane naprzemiennymi cyklami obciążenia mimośrodowego / obciążenia skupionego.
5. Zintegrowany, wbudowany zespół przejścia pneumatycznego. Wbudowane uszczelnione kanały obwodu gazowego po stronie urządzenia głównego i urządzenia podrzędnego. Automatycznie uzupełnia połączenie pneumatyczne podczas dokowania, dostarczając sprężone powietrze do chwytaków pneumatycznych lub tac próżniowych bez dodatkowego zewnętrznego układu przewodów.
6. Czujnik wykrywający stan blokady i moduł wyjściowy sygnału. Czujnik pokładowy wykrywa rzeczywisty stan włączenia blokady mechanicznej i wysyła sygnał przełączający do systemu robota-PLC. Logikę ruchu robota można skonfigurować tak, aby zezwalała na ruch tylko po otrzymaniu sygnału potwierdzającego „całkowite zablokowanie”.
Podstawowe zalety techniczne
1. Struktura zoptymalizowana pod kątem mieszanego obciążenia dla scenariuszy naprzemiennej wymiany tacek i chwytaków
Większość dostępnych na rynku tarcz szybkiej wymiany jest przeznaczona dla efektorów końcowych jednej kategorii. To sprzęgło wzmacnia konstrukcję pierścienia nośnego i tulei sworznia ustalającego, umożliwiając częstą wymianę tac o dużej powierzchni i chwytaków kompaktowych. Łagodzi ścieranie powierzchni odniesienia w warunkach naprzemiennego obciążenia mimośrodowego i obciążenia skupionego. Zweryfikowane w projektach terenowych: ponad 1 milion stabilnych cykli dokowania pod obciążeniem znamionowym, 24-godzinna, cykliczna produkcja.
2. ≤±0,008 mm Dokładność powtarzalnego pozycjonowania zapewniająca spójność montażu
Przyjmuje tuleje łożyskowe ze stopu wysokiej precyzji i kołki ustalające wykończone szlifowaniem. Po wymianie chwytaka na tacę współrzędne programu robota nie wymagają ponownej kalibracji na dużą skalę, co drastycznie zmniejsza obciążenie pracą inżyniera związanego z debugowaniem na miejscu. Krytyczne w przypadku scenariuszy wymagających dużej precyzji, takich jak układanie ogniw akumulatorów nowej energii i montaż komponentów 3C.
3. Konstrukcja o podwójnym bezpieczeństwie: mechaniczna blokada + elektryczny sygnał zwrotny o stanie zamka
Pasywna blokada mechaniczna utrzymuje stan zablokowania w przypadku przypadkowej utraty dopływu powietrza, aby uniknąć nagłego oddzielenia narzędzia. Sterownik robota może wykonać ruch dopiero po otrzymaniu elektrycznego sygnału zwrotnego „w pełni zablokowanego”. Ten podwójny mechanizm bezpieczeństwa z certyfikatem CE eliminuje główne zagrożenia bezpieczeństwa dla warsztatów bezzałogowych.
4. Modułowa architektura części zużywalnych zapewniająca tanią konserwację
Kluczowe elementy eksploatacyjne, w tym tuleje kołków ustalających i pierścienie uszczelniające, mają konstrukcję dzieloną modułową. Użytkownicy mogą wymieniać tylko lokalne części zużywalne bez demontażu głównej podstawy z kołnierza robota. Skraca przestoje sprzętu i obniża długoterminowe wydatki na konserwację. Zestawy części zamiennych mogą być dostarczone wraz z ofertą jednostki głównej.
5. Materiał obciążenia znamionowego o szerokim zakresie i kompatybilność z wieloma markami robotów
Standardowe obciążenie znamionowe produktu wynosi od 3 kg do 120 kg. Wymiary kołnierza montażowego są zgodne z głównymi standardami branży robotycznej, kompatybilnymi z robotami ABB, FANUC, KUKA, YASKAWA i krajowymi chińskimi markami robotów. Obsługuje połączenie z tacami próżniowymi, chwytakami mechanicznymi, szczękami pneumatycznymi i innymi efektorami końcowymi. W przypadku specjalnych wymagań dostępny jest kołnierz dostosowany do indywidualnych potrzeb, modyfikacja nośności lub konstrukcji uszczelnienia.
6. Pełna produkcja i pełna obsługa inżynieryjna
Podstawowe procesy, w tym przesiewanie surowców, obróbka cieplna, obróbka precyzyjna i cykliczne testowanie gotowego produktu, są realizowane w fabryce JWGRIP, bez outsourcingu procesów podstawowych. Zespół inżynierów dostarcza rysunki 2D/3D, instrukcje montażu i sugestie dotyczące ustawień parametrów dla użytkowników końcowych.
Scenariusze zastosowań wielobranżowych
1. Linie montażowe akumulatorów nowej energii i modułów magazynowania energii
W warsztatach z modułami akumulatorów litowo-jonowych jeden robot musi na zmianę korzystać z podciśnieniowej tacy do transportu modułów i chwytaka mechanicznego do zadań dokręcania osprzętu. Złącze JWGRIP umożliwia bezobsługową automatyczną wymianę narzędzi. Czas wymiany narzędzia skraca się z ręcznych 15 minut do automatycznych 3 sekund, co znacznie skraca przestoje linii produkcyjnej spowodowane wymianą narzędzi. Rozwiązanie to przyjęło wielu producentów urządzeń do magazynowania energii w południowych Chinach.
2. Linie produkcyjne do montażu produktów elektronicznych 3C
W przypadku stanowisk montażu podzespołów telefonów komórkowych i obudów notebooków złącze o lekkim obciążeniu (3-10 kg) współpracuje z małogabarytowymi tacami na materiały i miniaturowymi chwytakami pneumatycznymi. Precyzyjne dokowanie pozwala uniknąć odchyleń w montażu spowodowanych zmianą narzędzia, wspierając ciągły i szybki montaż precyzyjnych komponentów elektronicznych.
3. Warsztaty automatycznego montażu podzespołów motoryzacyjnych
Produkcja części samochodowych wymaga robotów do obsługi zarówno tac z materiałami sypkimi, jak i pozycjonowania chwytaków zaciskowych. Sprzęgło o średnim i dużym obciążeniu (25–120 kg) wykonuje częste zadania związane z wymianą narzędzi.
4. Stacje automatycznego sortowania inteligentnej logistyki
W warsztatach zajmujących się zautomatyzowanym sortowaniem materiałów robot przełącza się pomiędzy tacą transportową całych pudeł i chwytakiem do zbierania pojedynczych elementów. Jeden robot realizuje wielofunkcyjne działanie, obniżając całkowitą inwestycję w systemy automatycznego sortowania.
Ramy przepływu pracy i kontroli jakości produkcji
JWGRIP wdraża system zarządzania jakością ISO 9001:2015 w całym łańcuchu produkcyjnym. Własne wyposażenie obejmuje centra obróbcze CNC, piece do wysokotemperaturowej obróbki cieplnej, precyzyjne szlifierki, przyrządy do kontroli metalograficznej, kompleksowe stanowiska testowe z obciążeniem cyklicznym i urządzenia do testowania w mgle solnej. Cała obróbka komponentów podstawowych jest wykańczana wewnętrznie, zamiast zlecać gotowe części zlecane na zewnątrz.
Kompletny przebieg produkcji:
1. Kontrola przychodzącego surowca: Pręty ze stali stopowej poddawane są analizie składu chemicznego i testom twardości; Surowce niezgodne z wymaganiami są odrzucane przed wejściem do produkcji.
2. Obróbka zgrubna i wykańczająca CNC: Kształtowanie korpusu głównego, obudowy sworznia ustalającego i elementów zębów ustalających za pomocą precyzyjnego sprzętu CNC.
3. Obróbka cieplna próżniowa i utwardzanie powierzchniowe: Kluczowe elementy nośne poddawane są hartowaniu i odpuszczaniu w celu zwiększenia twardości i właściwości przeciwzużyciowych.
4. Procesy szlifowania precyzyjnego: Krytyczne powierzchnie odniesienia i otwory na kołki ustalające są poddawane dokładnemu szlifowaniu, aby spełnić rygorystyczne wymagania dotyczące tolerancji wymiarowej i chropowatości powierzchni.
5. Montaż komponentów i uruchomienie obwodu pneumatycznego: Zamontuj zęby blokujące, elementy uszczelniające i zespoły czujników; przeprowadzić próbę szczelności wewnętrznej instalacji gazowej.
6. W pełni funkcjonalne testowanie obciążenia cyklicznego: każde gotowe sprzęgło wykonuje tysiące cykli symulacji blokowania i odblokowywania w warunkach obciążenia znamionowego; zweryfikować dokładność powtarzalnego pozycjonowania, szczelność i niezawodność sprzężenia zwrotnego sygnału; niekwalifikowane jednostki są zwracane do przeróbki.
7. Kontrola końcowa i znakowanie laserowe: Kontrola wymiarów, kontrola wyglądu, znakowanie certyfikacyjne; zakwalifikowane produkty trafiają do magazynu wyrobów gotowych w celu składowania.
Wskazówki dotyczące konserwacji
1. Codzienna kontrola wzrokowa: Przed każdą zmianą produkcyjną należy wizualnie sprawdzić powierzchnie odniesienia, obszar roboczy zęba blokującego i pierścienie uszczelniające pod kątem wiórów, brudu lub uszkodzeń mechanicznych. Usuń obce zanieczyszczenia suchym, sprężonym powietrzem.
2. Wyzwalacz konserwacji oparty na liczbie cykli: W 24-godzinnej ciągłej produkcji należy sprawdzać tuleje kołków ustalających i pierścienie uszczelniające co 300 000 cykli dokowania. Oczyścić powierzchnie odniesienia i nałożyć smar przeciwzużyciowy. Wymień części eksploatacyjne, jeśli pojawią się zarysowania lub widoczne ślady zużycia. Skróć okresy między konserwacjami w warunkach warsztatu o dużym zapyleniu.
3. Przypomnienia o nieużywaniu: Zabroń stosowania zastosowań przy nadmiernym obciążeniu. Zabroń gwałtownej kolizji pomiędzy bazą główną i adapterem podrzędnym. Nie demontuj wewnętrznego zespołu mechanicznego zęba blokującego bez fachowej pomocy technicznej.
4. Długoterminowa ochrona podczas przechowywania na biegu jałowym: Wyczyść cały zespół sprzęgający, nałóż smar antykorozyjny na powierzchnie odniesienia i powierzchnie zębów blokujących; przechowywać w suchej, pyłoszczelnej szafce.
Obsługa posprzedażna
1. Zdalne wskazówki techniczne online obejmujące instalację, uruchomienie i rozwiązywanie problemów na miejscu.
2. Pełna dokumentacja eksploatacyjno-konserwacyjna dostarczana do każdego zamówienia.
3. Konsultacje techniczne na poziomie inżynieryjnym dotyczące niestandardowych projektów OEM: modyfikacja wymiarów kołnierzy, modernizacja konstrukcji uszczelniającej, adaptacja do specjalnych obciążeń itp.
4. Do negocjacji płatna usługa techniczna na miejscu dostępna dla dużych zamówień opartych na projektach.
5. Niezależne dostawy części zamiennych do tulei kołków ustalających, pierścieni uszczelniających i innych elementów zużywalnych, umożliwiające wymianę w terenie przez techników po stronie klienta.
6. Opis gwarancji: 2-letnia gwarancja na niezużywalne główne elementy konstrukcyjne pod warunkiem prawidłowej instalacji i warunków pracy przy obciążeniu znamionowym. Części eksploatacyjne (pierścienie uszczelniające, tulejki kołków ustalających) nie są objęte bezpłatną gwarancją. Uszkodzenia spowodowane nieprawidłowym montażem, przeciążeniem, kolizją spowodowaną przez człowieka lub korozją chemiczną wykraczającą poza specyfikację nie są objęte gwarancją.
Informacje dotyczące zamówień i oceny projektów
Podstawowa wartość szybkowymiennego łącznika tacy chwytaka robota JWGRIP: zoptymalizowana pod względem celu konstrukcja nośna z mieszanym chwytakiem, dokładność powtarzania pozycjonowania ≤ ± 0,008 mm, blokada mechaniczna + podwójny mechanizm bezpieczeństwa z sygnałem elektrycznym, wymienne części zużywalne, wielostopniowa matryca obciążenia i możliwości projektowania na zamówienie OEM. Rozwiązuje kluczowe wąskie gardła stacji automatyki: długie przestoje związane z ręczną zmianą narzędzia, odchylenie pozycjonowania spowodowane przez człowieka, zagrożenia bezpieczeństwa wynikające z ręcznej interwencji, przyspieszone zużycie punktu odniesienia pod zmiennym, mimośrodowym i skoncentrowanym obciążeniem, niepełne zabezpieczenie blokujące.
Przypomnienia dotyczące oceny projektu:
1. Potwierdź rzeczywisty wymiar kołnierza robota i wymagane obciążenie znamionowe (uwzględnij dynamiczne obciążenie udarowe, a nie tylko statyczny ciężar efektora końcowego). Zarezerwuj odpowiedni margines bezpieczeństwa.
2. Wyjaśnij obiekty wymiany narzędzi: wypisz liczbę chwytaków i tac, które muszą być wyposażone w adaptery podrzędne po stronie narzędzia.
3. Sprawdź jakość warsztatowego źródła sprężonego powietrza i stabilność ciśnienia; zalecamy kombinację filtra powietrza z regulatorem ciśnienia w przypadku znacznych wahań ciśnienia.
4. Potwierdź stan zasobu IO robota-PLC pod kątem odbioru sygnału stanu blokady. JWGRIP zapewnia bezpłatną dokumentację interfejsu elektrycznego.
5. Standardowe wersje magazynowe zapewniają szybką dostawę; przyjąć usługę inżynierii niestandardowej OEM w przypadku wymagań dotyczących specjalnych kołnierzy, specjalnych uszczelnień lub specjalnych obciążeń.
Często zadawane pytania
P1: Czy to sprzęgło może przeprowadzić w pełni automatyczną wymianę narzędzi bez pracy ręcznej?
Tak. Złącze szybkowymiennej tacy chwytaka robota odbiera sygnał sterowania pneumatycznego z systemu robota i automatycznie kończy blokowanie/odblokowywanie. Logikę wymiany narzędzi można zintegrować z programem robota. Pamiętaj, że musisz skonfigurować odpowiedni stojak do przechowywania narzędzi, aby pomieścić bezczynne chwytaki i tace.
P2: Czy po każdej wymianie tacy i chwytaka wymagana jest ponowna kalibracja współrzędnych?
To sprzęgło osiąga dokładność powtarzalnego pozycjonowania ≤±0,008 mm w warunkach prawidłowego montażu. Ponowna kalibracja współrzędnych na dużą skalę nie jest konieczna; Podczas pierwszego uruchomienia dopuszczalne jest drobne dostrojenie.
P3: Czy można go dostosować do niestandardowych wymiarów kołnierza robota?
Standardowa wersja odpowiada głównym specyfikacjom kołnierzy robotów. W przypadku niestandardowych wymagań dotyczących kołnierzy należy przesłać rysunek przed złożeniem zamówienia; Można zrealizować niestandardową obróbkę OEM wymiaru interfejsu montażowego.
P4: Co się stanie, jeśli dopływ sprężonego powietrza zostanie odcięty podczas ruchu robota?
Wbudowana mechaniczna konstrukcja samoblokująca utrzymuje zęby blokujące w pozycji włączonej nawet bez ciśnienia powietrza, zapobiegając wypadkom upuszczenia narzędzia. Odblokowanie może nastąpić tylko wtedy, gdy obecny jest sygnał odblokowania ORAZ prawidłowe ciśnienie powietrza.
P5: Jakie są kluczowe elementy konserwacji w przypadku długotrwałej produkcji ciągłej i cyklicznej?
Główna praca: czyste powierzchnie odniesienia i obszar zęba blokującego; sprawdzić pierścienie uszczelniające i tuleje kołków ustalających metodą liczenia cyklicznego; uzupełnij smar przeciwzużyciowy; wymień części eksploatacyjne, gdy pojawi się widoczne zużycie. Skróć cykl konserwacji w warsztatach o dużym zapyleniu.
Wyślij zapytanie
Informacje kontaktowe
-
Adres
Nr 44, Daning Entrepreneurship Road, miasto Humen, miasto Dongguan, prowincja Guangdong, Chiny
-
Tel
-
E-mail
Zapraszamy do przesłania zapytania do JWGRIP. Nasz profesjonalny zespół techniczny i sprzedażowy zapewni bezpłatny dobór opraw, indywidualny projekt rozwiązania i dokładną wycenę.
Zalecenia dotyczące wiadomości