Polski
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Profesjonalny producent serii chwytaków do szybkiej wymiany robotów dla automatyki przemysłowej
Jako dostawca modernizacji serii robotów Quick Change Gripper zorientowanych na automatyzację,JWGRIPdostarcza adaptery sprzęgające tace, moduły chwytające na końcu robota i przegubowe ramiona chwytające z mechanicznymi testami zmęczeniowymi i standaryzowaną produkcją seryjną dla warsztatów CNC i integratorów automatyki realizujących automatyzację częściowej linii przy jednoczesnym zachowaniu istniejącej infrastruktury uchwytów do obsługi ręcznej. Ten sprzęt przełączający po stronie robota usuwa główne bariery modernizacyjne bez konieczności całkowitej wymiany osprzętu. W połączeniu z serią pozycjonowania punktu zerowego UPC iSeria palet z punktem zerowymtworzy całkowicie zautomatyzowane przepływy pracy związane z obsługą materiałów w celu płynnego przenoszenia detali pomiędzy stanowiskami obsługiwanymi przez roboty i stanowiskami do ręcznego ustawiania. W produkcji masowej stosuje się ścisłą kontrolę mechanicznego skoku blokującego i tolerancji sworznia pozycjonującego, aby zagwarantować długoterminową stabilność lokalizowania w mieszanych warunkach produkcji ręcznej i automatycznej.
Komunikat o błędzie
Duża liczba warsztatów mechanicznych posiada już dojrzałe systemy mocowania ręcznego. Kiedy kierownicy zakładów planują wprowadzenie obsługi robotycznej, często zakładają, że zakup samego ramienia robota zapewni doskonałe wyniki produkcyjne. W rzeczywistości ciała robotów to jedynie urządzenia wykonujące ruch. Bez dopasowanego sprzętu przełączającego efektory końcowe roboty nie będą w stanie niezawodnie chwytać, podnosić i lokalizować istniejących palet i osprzętu w miejscu produkcji.
Jakie negatywne konsekwencje wynikają ze źle dopasowanego sprzętu chwytającego robota?
Podczas ruchu robota z dużą prędkością może wystąpić luźne połączenie, przesunięta pozycja chwytania lub przypadkowe upuszczenie palety. Wiele projektów automatyzacji charakteryzuje się krótkim czasem pracy nie z powodu usterek sterownika robota, ale z powodu niekompatybilnego sprzętu łączącego pomiędzy kołnierzem robota a nośnikami przedmiotu obrabianego.
Jak zachować istniejące przepływy pracy związane z ręczną konfiguracją po dodaniu sprzętu robota?
Wiele wczesnych schematów transformacji automatyzacji zmusza warsztaty do wyboru trybu w pełni automatycznego i rezygnacji z wygodnej interwencji ręcznej. W rzeczywistej produkcji mieszanej w małych partiach operatorzy nadal muszą ręcznie ładować półfabrykaty o specjalnych kształtach, sprawdzać półprodukty lub przeprowadzać awaryjny demontaż przedmiotu obrabianego.
Czy sprzęt przełączający po stronie robota jest stosowany tylko w całkowicie bezobsługowej produkcji masowej?
Jest to powszechne nieporozumienie. Zapewnia również dużą wartość warsztatom półautomatycznym pracującym w trybie hybrydowym. Operatorzy mogą wykonywać złożone, ręczne prace przygotowawcze w trybie offline, a roboty przejmują powtarzalne zadania związane z transportem palet.
Różnice funkcjonalne
Szybkozłącze podajnika chwytaka robota: Ten pośredni element łączący zapewnia stabilne mechaniczne dopasowanie pomiędzy modułami chwytającymi a paletami docelowymi. Pochłania niewielkie odchylenie położenia generowane przez błędy pozycjonowania ruchu robota, unikając sztywnych uszkodzeń kolizyjnych pomiędzy strukturami mechanicznymi podczas cykli przenoszenia z dużą prędkością.
Moduł chwytaka robota N160 do szybkiej wymiany: Ten moduł montowany na kołnierzu rdzenia służy jako jednostka podstawowa instalowana bezpośrednio na kołnierzu wyjściowym robota. Zapewnia ustandaryzowany interfejs blokowania dla kolejnych ramion chwytających, umożliwiając szybką wymianę różnych narzędzi końcowych bez konieczności wielokrotnego modyfikowania parametrów programu robota.
Ramię łączące zawiasu N160 do chwytaka szybkiej wymiany robota: ruchome ramię wykonawcze, które fizycznie styka się z zewnętrznymi konturami palety. Jego zarys strukturalny jest zoptymalizowany zgodnie z geometrią krawędzi palety, zapewniając stabilną siłę chwytania przypominającą owijanie. Zapobiega poślizgowi podczas przyspieszania i zwalniania podczas ruchu robota.
Podstawowe wskaźniki oceny
Jak sprawdzić, czy obciążenie znamionowe odpowiada rzeczywistym wymaganiom produkcyjnym?
Użytkownicy nie mogą jedynie odwoływać się do danych dotyczących nominalnego obciążenia ramienia robota. Muszą obliczyć masę całkowitą obejmującą moduł chwytaka, ramię łączące, paletę, osprzęt i surowy przedmiot obrabiany. Przekroczenie obciążenia kompozytowego przyspieszy zużycie mechaniczne i spowoduje ukryte ryzyko upuszczenia.
Dlaczego dokładność powtarzalnego pozycjonowania podczas chwytania jest równie ważna jak dokładność uchwytu w punkcie zerowym?
Nawet jeśli uchwyty po stronie maszyny charakteryzują się precyzją na poziomie mikronów, jeśli chwytak robota wytwarza duże odchylenie położenia podczas pobierania i umieszczania palet, ogólna dokładność systemu zostanie znacznie zmniejszona. Błąd pozycjonowania po stronie chwytaka zostanie przeniesiony na całą pętlę mocowania roboczego.
Jakie czynniki środowiskowe należy wziąć pod uwagę w przypadku sprzętu po stronie robota?
Efektory końcowe robotów pracują wewnątrz stref peryferyjnych obrabiarek, opryskiwanych przez chłodziwo tnące, wióry metalowe i mgłę olejową. Obróbka powierzchni sprzętu i właściwości uszczelniające muszą być odporne na korozję i zakleszczanie się wiórów w ruchomych pozycjach złącza.
Jak zapewnić bezproblemowe dokowanie za pomocą peryferyjnego sprzętu do mocowania w punkcie zerowym?
Jakie warunki są potrzebne do współpracy z serią pozycjonowania punktu zerowego UPC?
Zachowaj spójne wymiary chwytania konturu zewnętrznego dla palet docelowych. Geometria ramienia łączącego zawiasy musi odpowiadać konstrukcji krawędzi palet serii UPC, aby roboty mogły wykonywać stabilne pobieranie palet kompatybilnych z robotami.
Jakie korzyści przynosi dopasowanie do serii palet Zero Point?
Dzięki adapterowi łączącemu tace roboty mogą również obsługiwać zwykłe, ręcznie używane palety. Sklepy nie muszą wymieniać wszystkich istniejących palet, aby przeprowadzić półautomatyczną transformację, chroniąc poprzednią inwestycję w sprzęt.
Jakich ukrytych zagrożeń należy unikać podczas pracy w trybie hybrydowym?
Zapobiegaj mieszanemu używaniu palet o różnych wymiarach zewnętrznych w jednym obszarze roboczym robota. Różne rozmiary konturów spowodują nieprawidłowe pozycje chwytania. Ścisłe zarządzanie klasyfikacją palet powinno odbywać się na miejscu.
Materiał okuć i charakterystyka procesu
Główne korpusy konstrukcyjne modułów chwytaków i ramion łączących wykonane są ze stali stopowej o wysokiej wytrzymałości. Kluczowe powierzchnie stykowe i blokujące są poddawane hartowaniu nawęglaniem i precyzyjnemu szlifowaniu. Każdy gotowy element przechodzi przed wysyłką wielokrotne, cykliczne testy zmęczeniowe. Odkształcenie konstrukcyjne jest ściśle kontrolowane w znamionowych warunkach pełnego obciążenia.
Wymiary połączeń kołnierzowych są zgodne z głównymi standardami interfejsów robotów przemysłowych. Kluczowe rozmieszczenie otworów montażowych zapewnia wymienność, redukując prace związane z wtórnymi modyfikacjami podczas instalacji na miejscu.
Usługi adaptacji na zamówienie obejmują regulację skoku chwytaka, specjalne płyty do konwersji kołnierzy i obróbkę powierzchni przeciwzużyciową, aby dopasować je do niestandardowych konturów palet i robotów różnych marek.
Uwagi dotyczące aplikacji
Elementy chwytające po stronie robota poddawane są częstym wpływom przyspieszania i zwalniania podczas każdego cyklu ruchu. Nagromadzenie wiórów wewnątrz połączeń zawiasowych zwiększy opór ruchu i spowoduje przesunięcie chwytania. Okresowe czyszczenie i smarowanie złączy należy uwzględnić w codziennej liście kontrolnej konserwacji sprzętu. Ciągła praca bez rutynowej konserwacji stopniowo pogarsza stabilność chwytania, nawet w przypadku dobrze zaprojektowanych komponentów automatyki.





- View as
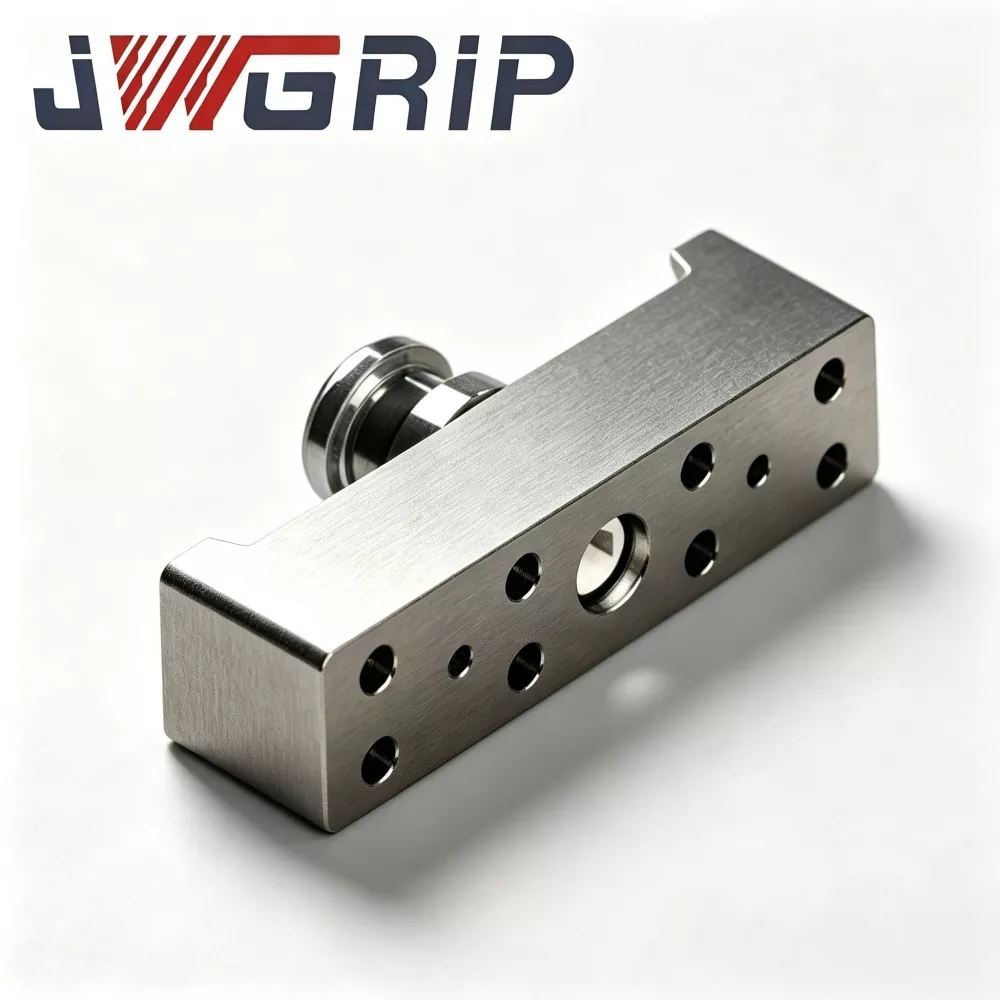
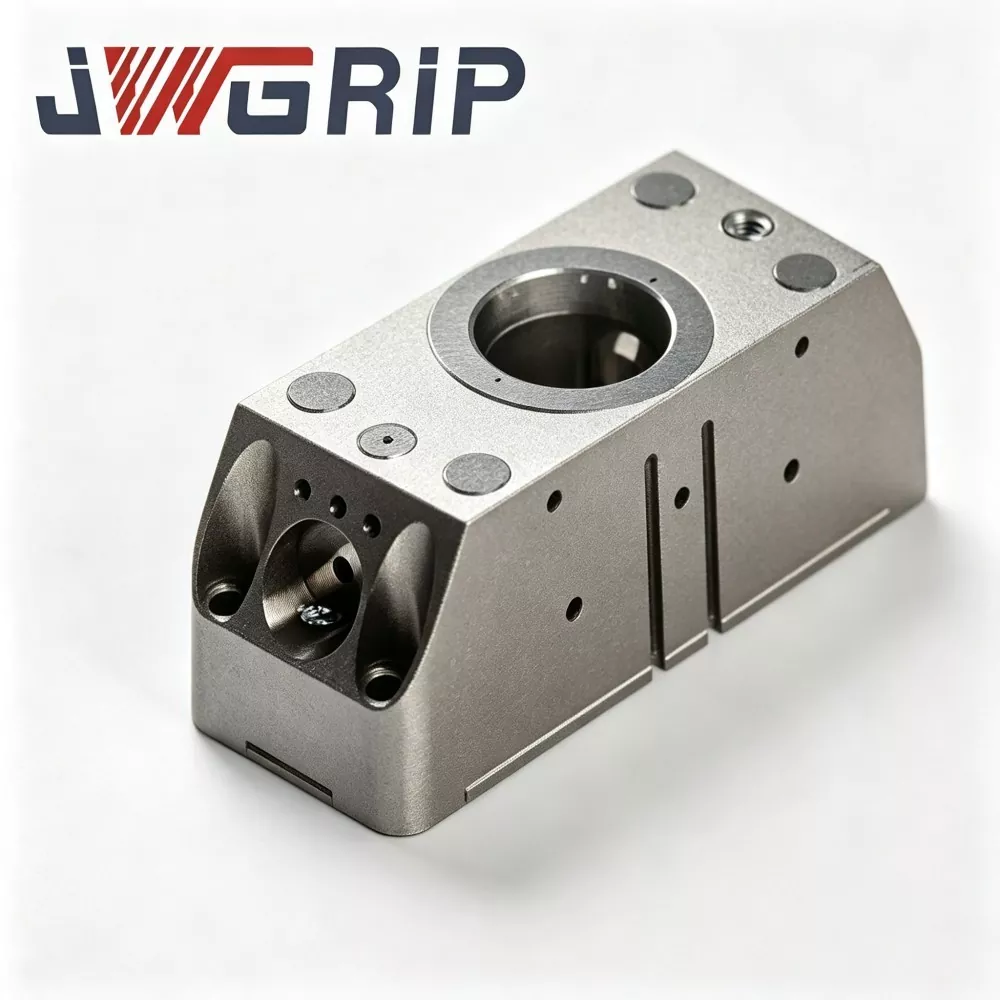
Ramię łączące zawiasu N160 do chwytaka szybkiej wymiany robota
JWGRIP jest profesjonalnym producentem i dostawcą ramienia łączącego zawiasy N160 do chwytaka szybkiej wymiany robota w Chinach, świadczącym usługę Factory Direct ze standardowymi produktami w całości dostępnymi w magazynie w celu wspierania globalnego wdrażania projektów automatyzacji i konserwacji warsztatu. Jest to wysokowydajny element wahacza zawiasu z rdzeniem przenoszącym siłę, zaprojektowany specjalnie dla modułów szybkowymiennych chwytaków robotów serii N160. Łączy zoptymalizowaną strukturę przenoszenia siły i zintegrowaną technologię formowania kutego na gorąco w jedną jednostkę funkcjonalną, służącą jako kluczowa część kinematyczna, która przekształca liniową siłę napędową tłoka w ruch wahadłowy szczęk chwytaka.
Moduł chwytaka robota N160 do szybkiej wymiany
JWGRIP jest profesjonalnym producentem i dostawcą modułu chwytaka robota N160 do szybkiej wymiany w Chinach, obsługującym zamówienia zbiorcze i zapewniającym prawdziwą cenę fabryczną dla globalnych partnerów projektów automatyzacji. Jest to nowo zmodernizowany, zintegrowany moduł wykonawczy robota na końcu ramienia, specjalnie zaprojektowany dla nowoczesnych, elastycznych, bezzałogowych linii produkcyjnych. Innowacyjna integracja pneumatycznego chwytaka równoległego i interfejsu szybkiej wymiany robota w jednym modułowym korpusie eliminuje potrzebę stosowania oddzielnych tarcz szybkiej wymiany i niezależnego montażu chwytaka, nie wymagając dodatkowych wielowarstwowych kołnierzy łączących ani akcesoriów przejściowych.
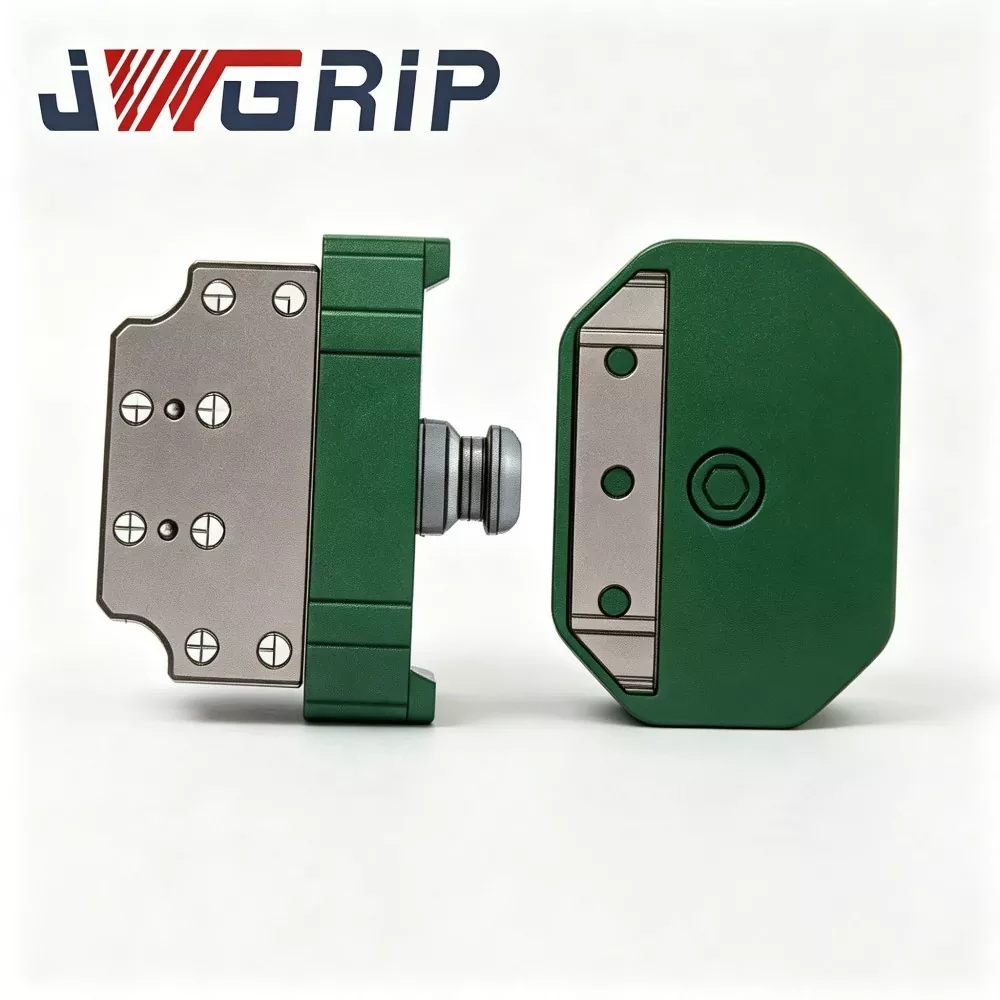
Szybkozłącze podajnika chwytaka robota
JWGRIP jest producentem i dostawcą profesjonalnego szybkozłącza chwytaka robota w Chinach. Jest to zaawansowany, zintegrowany komponent przełączający robota, specjalnie zaprojektowany dla elastycznych, bezzałogowych, zautomatyzowanych linii produkcyjnych. Integruje konfigurację konstrukcyjną ze stali stopowej o wysokiej wytrzymałości i proces precyzyjnego szlifowania w jednym urządzeniu, realizując w pełni automatyczne przełączanie narzędzi robota bez ręcznej interwencji podczas wymiany chwytaków, tac i innych narzędzi końcowych.
JWGRIP jest profesjonalnym producentem i dostawcą w Chinach. Serdecznie zapraszamy do sprzedaży hurtowej produktów wysokiej jakości po konkurencyjnych cenach z naszej fabryki.
Zalecenia dotyczące wiadomości